- 1.28 px微小目標平均誤差
- 15/15部影片全部追完
想解決什麼問題
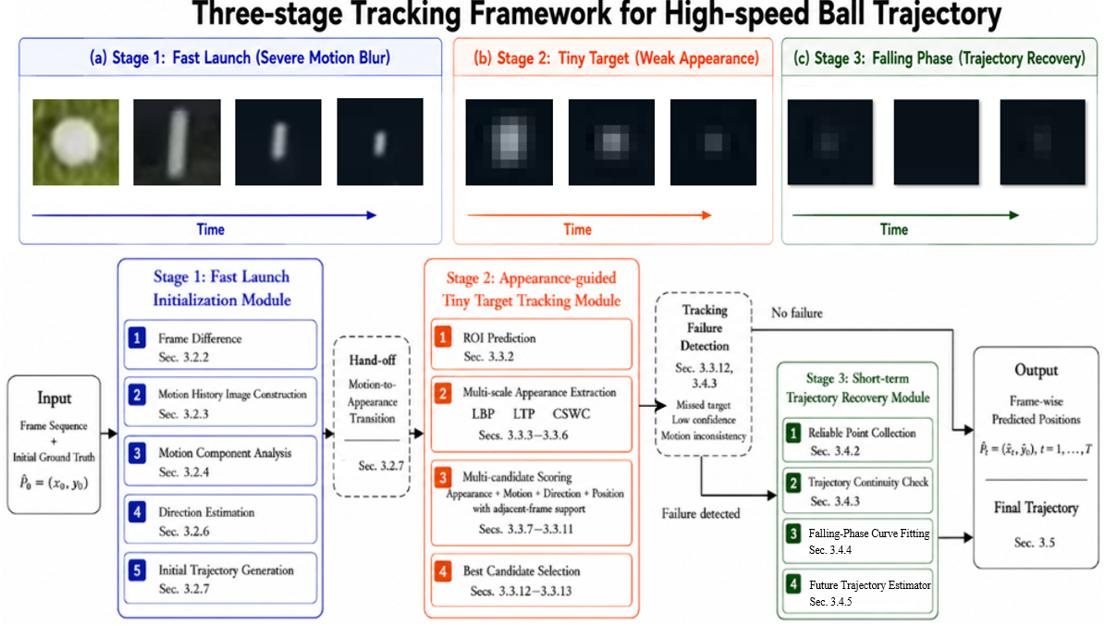
高爾夫球被擊出後,先因高速而模糊成一道亮線,飛遠後只剩約 3 到 7 個像素,一般的偵測模型與追蹤器很容易跟丟。
怎麼做
- Stage 1 發射判斷:用影格差分與短時間運動歷史,加上方向線帶與跨影格連續性,建立擊球後的初段軌跡
- Stage 2 微小目標追蹤:在動態搜尋區內融合外觀、運動、方向與位置分數;比較 LBP、LTP、CSWC 三種局部外觀特徵,LTP 最好
- Stage 3 軌跡補足:以下落段的可靠點擬合曲線,補上看不清楚的影格
- 每一格都標記 OK、HOLD 或 MISS,輸出結果可以追溯來源
做出了什麼
- Stage 1 平均誤差 2.19 像素(扣除初始化前 3 點為 0.75 像素),96.4% 落在 5 像素內;交接點誤差 0.81 像素
- Stage 2(LTP)平均誤差 1.28 像素,95.5% 在 2 像素內;Stage 3 平均 1.19 像素,98.3% 在 5 像素內
- 比較方法只完成 7 到 11 部影片,本方法 15 部全部完成
- 坦白的限制:目前只到 2D 影像座標,還不能算出球速、發射角與落點
成果圖
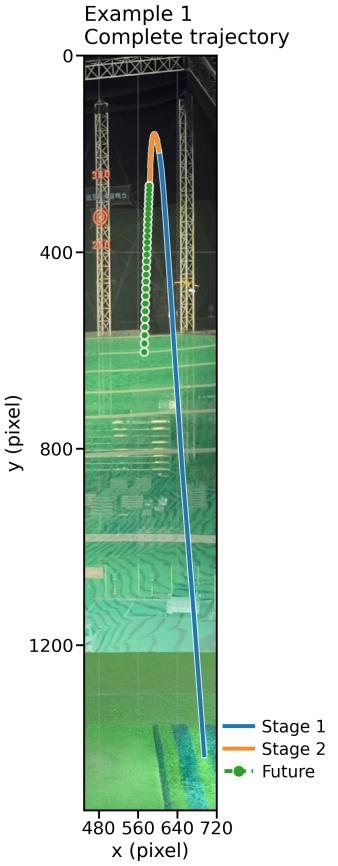
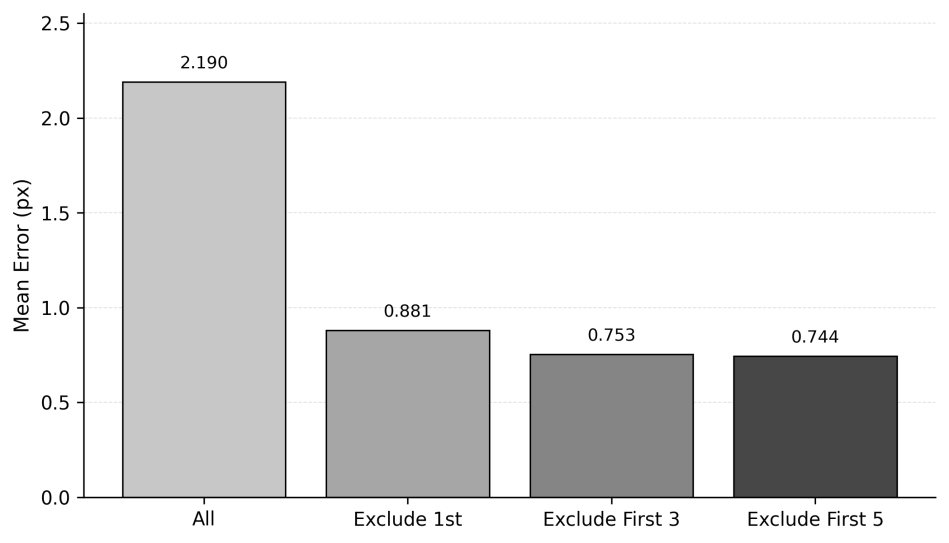
內容與圖片皆取自該組的成果報告或論文。
← 全部碩士論文