← 全部專題大學專題 · CVGIP 2025
沒有車道線的高爾夫球場,AI 也知道球車有沒有開偏
基於語義分割之高爾夫球場道路偏移設計與模型效能比較
Semantic Segmentation-Based Golf Road Deviation Detection and Model Performance Analysis
謝季晴、黃昱綺、楊崇希
- 0.951道路+草地 mIoU
- 2,260張自拍標註影像
想解決什麼問題
一般車道偏移偵測靠白線,但高爾夫球場、鄉間小路、山路根本沒有標線。自動駕駛球車、校園巡邏車、服務機器人都需要在這種路上判斷自己有沒有偏離。
怎麼做
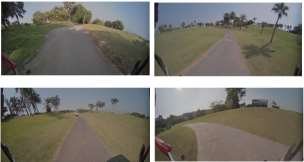
- 組員到南峰高爾夫球場實地拍攝 2,260 張道路影像,自己標註道路、草地、車、人、背景五類
- 比較 DeepLabV3+(MobileNet/ResNet-50/ResNet-101)與輕量 STDC-Seg(STDC1/STDC2)五種模型
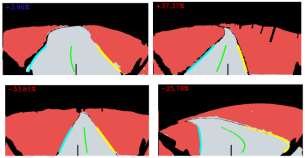
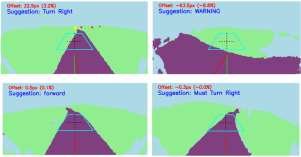
- 提出兩種偏移估計:40 條掃描線擬合道路兩側曲線求中心(偏移超過 20% 就警告);以及梯形視野四象限統計非道路像素,直接建議左轉、右轉或緊急警告
做出了什麼
- 測試集上 DeepLabV3+ ResNet-50/ResNet-101 的 mIoU 約 0.951,ResNet-101 整體準確率 0.9785 最高
- STDC2 模型輕量、速度快,適合球車上即時運算;換到紐西蘭、挪威、法國等沒看過的道路,ResNet-101 最穩定
- 兩種偏移估計方法互補:邊界清楚時用曲線擬合算出精確偏移量,邊界模糊時用梯形重心法給出方向建議
成果圖
內容與圖片皆取自該組的成果報告或論文。
← 全部專題