← 全部專題大學專題
兩台攝影機變成一雙眼睛:重建 3D 場景、追蹤飛行的球
立體視覺成像之研究及其應用於物體追蹤及3D建模
A Study on Stereo Vision Imaging and Its Applications for Object Tracking and 3D Modeling
向禮勤、翁媺昕
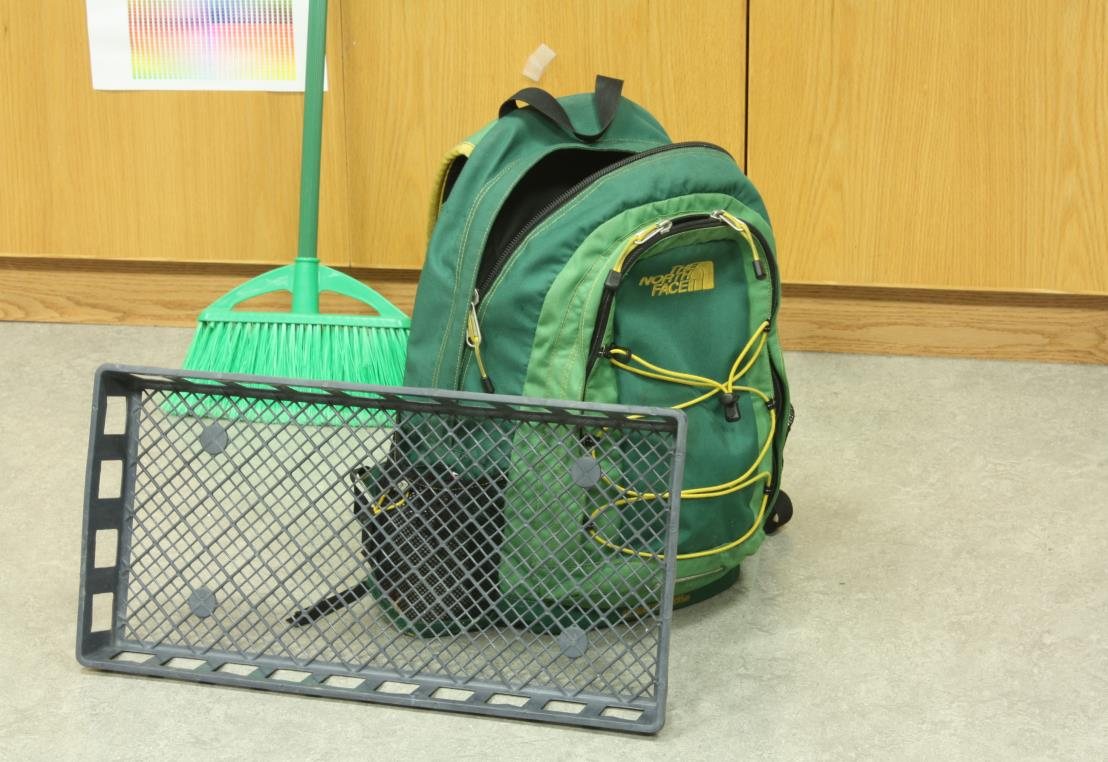
- 2台一般攝影機
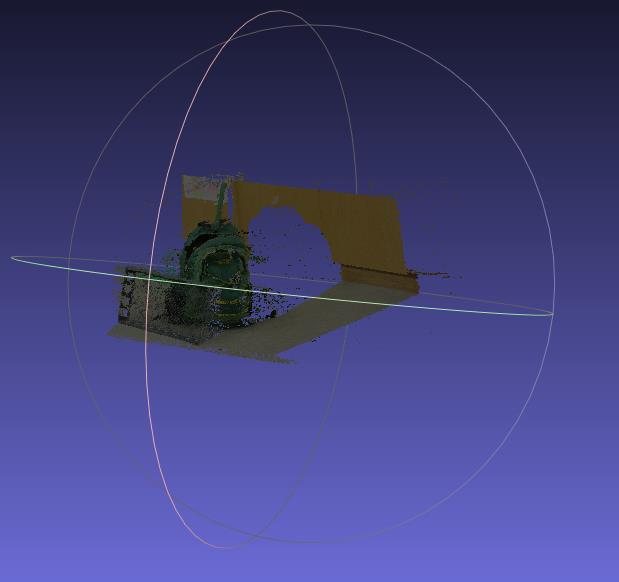
- 3D點雲重建+球軌跡
想解決什麼問題
人類靠兩眼視差感受深度。本專題用兩台一般攝影機模仿雙眼,算出深度、重建立體場景,並追蹤空中飛行的球。
怎麼做
- 棋盤格單目與雙目標定(OpenCV 有時抓不到格點,改用 Matlab 標定工具箱)
- 立體校正後產生視差圖,調整參數並濾波補洞,再轉成深度圖與 3D 點雲(加門檻濾掉誤差過大的點)
- YOLOv5 偵測球,再結合點雲得到球在每一幀的 3D 位置,連成軌跡
做出了什麼
- 成功重建背包、植物、雜物堆等場景的 3D 點雲
- 畫出拋球的 3D 飛行軌跡
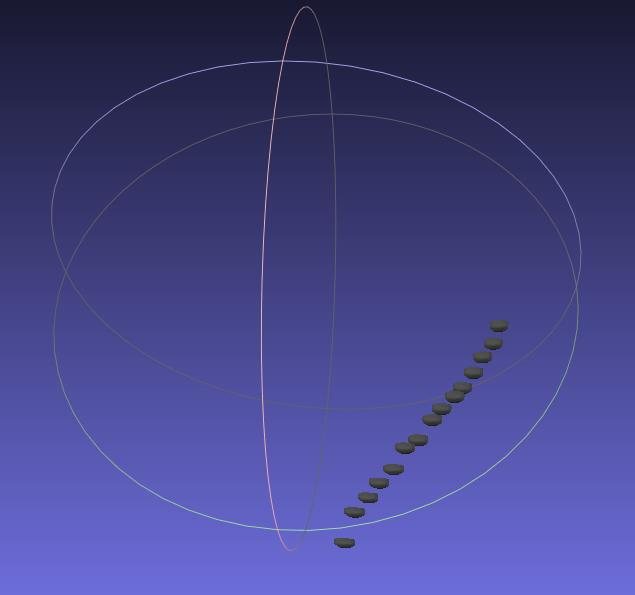
- 發現適度加大兩台攝影機的距離與夾角能減少深度誤差;目前計算還不夠快,未來搭配硬體加速可望即時追蹤
成果圖
內容與圖片皆取自該組的成果報告或論文。
← 全部專題